Real-World AI Robotics Masuki Fase Baru, Robot Pintar Mulai Belajar Langsung dari Lingkungan Nyata
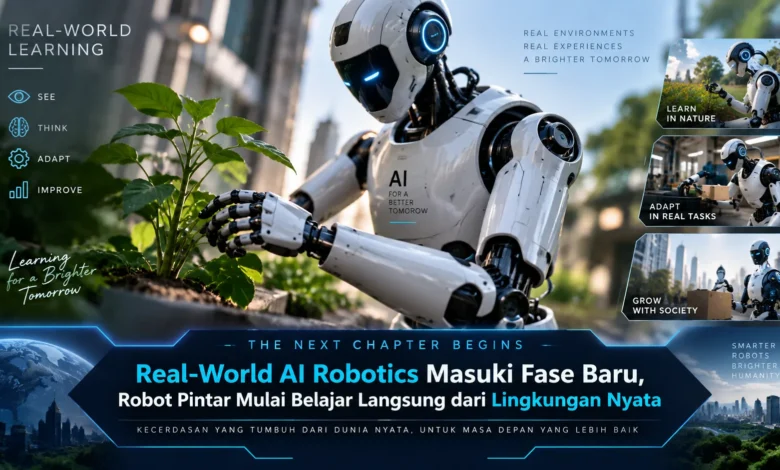
Perkembangan Real-World AI Robotics mulai membawa kecerdasan buatan keluar dari ruang simulasi menuju lingkungan yang benar-benar dinamis. Robot modern tidak lagi hanya mengandalkan instruksi yang telah diprogram secara kaku, tetapi mulai dirancang untuk mengamati kondisi sekitar, memahami perubahan, serta menyesuaikan tindakannya berdasarkan pengalaman di dunia nyata. Perubahan ini menjadi salah satu arah penting dalam perkembangan TEKNOLOGI karena membuka peluang hadirnya robot yang lebih adaptif untuk industri, logistik, layanan publik, hingga aktivitas sehari-hari.
Robot Pintar Mulai Belajar dari Pengalaman Nyata
Evolusi Real-World AI Robotics membawa perubahan besar pada cara robot mempelajari lingkungan. Pada generasi sebelumnya robot cenderung bergantung pada perintah yang telah ditentukan, sistem generasi baru mulai mengadopsi AI untuk menginterpretasikan kondisi aktual secara semakin adaptif. Perubahan tersebut mendorong robot menentukan tindakan berdasarkan data lingkungan yang diterima ketika menjalankan tugas.
Jika dilihat dari perkembangan TEKNOLOGI, kemampuan belajar langsung menjadi komponen utama bagi robot masa depan. Robot tidak hanya mengikuti instruksi, tetapi dikembangkan agar dapat memahami konteks, mendeteksi perubahan, dan memilih tindakan yang tepat dengan situasi yang sedang dihadapi.
Sistem Persepsi Membantu Robot Memahami Lingkungan
Kecakapan robot untuk beradaptasi di dunia nyata banyak bergantung pada integrasi berbagai sistem pengindraan dengan algoritma pembelajaran. Kamera, sensor kedalaman, sensor sentuh, dan berbagai perangkat lainnya dapat mengumpulkan informasi lingkungan yang kemudian diproses untuk membantu robot memahami objek, posisi, serta pergerakan yang muncul di sekitarnya.
Semakin canggih kemampuan sistem pengindraan mesin, semakin besar pula kemampuannya untuk menyelesaikan tugas yang lebih rumit. Dalam praktiknya, robot di pusat logistik dapat dilatih memahami posisi produk yang berubah, sementara robot layanan dapat menyesuaikan jalur perjalanannya ketika berhadapan dengan manusia atau rintangan yang berubah.
Pembelajaran dari Dunia Nyata Membuat Robot Lebih Fleksibel
Salah satu tantangan terbesar dalam robotika adalah perbedaan antara dunia virtual dan dunia sebenarnya. Simulasi berguna untuk robot melatih berbagai strategi gerakan dengan efisien, tetapi dunia nyata memiliki jauh lebih banyak variabel yang tidak mudah untuk dimodelkan secara sempurna.
Karena itu, pembelajaran dari lingkungan fisik memiliki peran besar untuk mengembangkan kemampuan adaptasi robot. Pengalaman yang diperoleh dapat berfungsi sebagai informasi tambahan untuk memperbaiki tindakan pada situasi berikutnya. Dengan pola pembelajaran semacam ini, robot diharapkan menjadi lebih adaptif ketika menghadapi lingkungan yang berubah.
Robot Pintar Mulai Mendekati Cara Manusia Belajar
Manusia biasanya belajar melalui observasi, praktik, dan evaluasi. Pendekatan yang mirip mulai dieksplorasi pada Real-World AI Robotics agar robot tidak terus-menerus membutuhkan instruksi rinci untuk setiap tindakan. Dengan dukungan machine learning, sistem penglihatan komputer, dan model AI modern, robot dapat mempelajari pola dari informasi yang dikumpulkan selama menjalankan tugas.
Model pembelajaran tersebut berpotensi membuka peluang baru bagi TEKNOLOGI robotika yang semakin fleksibel. Bukan hanya mengikuti satu urutan gerakan, robot dapat secara bertahap mengenali hasil yang perlu dicapai dan kemudian menentukan strategi yang tepat berdasarkan keadaan aktual.
Real-World AI Robotics Membuka Peluang di Berbagai Sektor
Penerapan Real-World AI Robotics diperkirakan semakin luas pada sektor industri yang membutuhkan otomatisasi fleksibel. Di fasilitas produksi, misalnya, robot bisa dikembangkan untuk memindahkan komponen, mengevaluasi hasil produksi, hingga mendukung aktivitas perakitan dengan kemampuan menyesuaikan variasi kondisi.
Pada sektor logistik, kecerdasan adaptif ini juga mampu menawarkan manfaat besar. Robot dapat mempelajari perubahan penempatan barang, merespons hambatan, serta menentukan lintasan operasional berdasarkan situasi terkini. Fleksibilitas ini dapat memungkinkan sistem otomatis bekerja lebih efisien ketika situasi di lapangan tidak selalu sama.
Keamanan dan Keandalan Menjadi Tantangan Utama
Kendati kemampuan robot untuk belajar langsung menawarkan banyak peluang, aspek keamanan tetap memerlukan perhatian serius dalam implementasinya. Robot yang beroperasi dekat manusia perlu memiliki mekanisme keselamatan yang dapat meminimalkan tindakan berisiko ketika menghadapi kondisi tak terduga.
Di samping keselamatan fisik, keandalan informasi, stabilitas perangkat, dan kontrol manusia juga perlu diperhatikan. Semakin cerdas sebuah robot, semakin tinggi kebutuhan untuk memverifikasi bahwa tindakan yang dipilih tetap berada dalam batas aman. Perpaduan antara kemampuan adaptasi dan keamanan akan tetap menjadi faktor utama dalam kemajuan Real-World AI Robotics.
Kesimpulan Masa Depan Robotika Berbasis Pembelajaran Nyata
Robotika berbasis AI dunia nyata mencerminkan babak penting dalam perkembangan TEKNOLOGI, ketika robot semakin dikembangkan untuk memahami keadaan melalui pengalaman nyata. Integrasi AI, sensor modern, dan algoritma adaptif membuka peluang bagi robot untuk menjadi lebih fleksibel di berbagai lingkungan. Ke depan, perkembangan ini layak diikuti perkembangannya karena berpotensi memengaruhi cara manusia bekerja bersama mesin. Sampaikan pendapat Anda mengenai sejauh mana robot pintar seharusnya mengembangkan kemampuan dari pengalaman nyata sambil tetap aman dan terkendali.