Google DeepMind Perkenalkan Gemini Robotics 2.5 untuk Meningkatkan Ketangkasan dan Kemampuan Robot
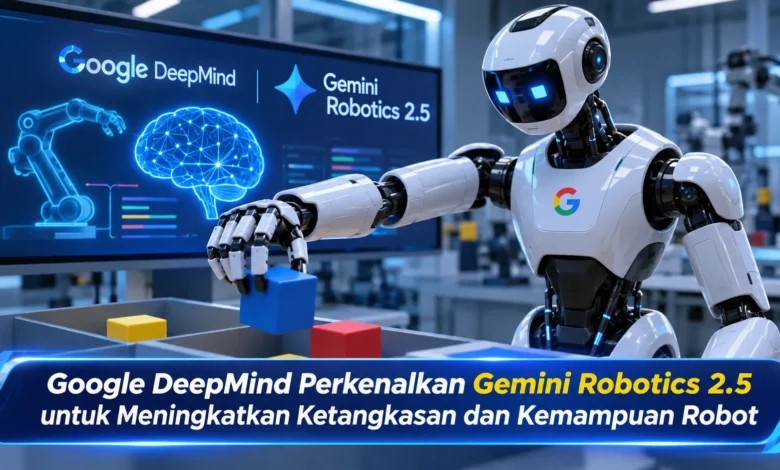
Google DeepMind kembali menghadirkan terobosan dalam dunia kecerdasan buatan melalui peluncuran Gemini Robotics 2.5 pada 10 November 2026. Model AI terbaru ini dirancang untuk meningkatkan ketangkasan, ketepatan gerakan, serta kemampuan robot dalam memahami dan menjalankan berbagai tugas fisik. Perkembangan teknologi tersebut menjadi langkah penting menuju robot yang mampu bekerja lebih fleksibel di lingkungan nyata, termasuk kawasan industri dan tempat kerja manusia. Dengan menggabungkan pemahaman visual, instruksi bahasa, dan pengendalian gerakan, Gemini Robotics 2.5 menawarkan pendekatan baru untuk menciptakan sistem robotika yang lebih adaptif, andal, dan aman dalam menghadapi situasi kompleks.
Memahami Gemini Robotics 2.5 sebagai Terobosan Robotika Modern
Gemini Robotics 2.5 merupakan teknologi kecerdasan robot mutakhir yang memadukan pemrosesan informasi dan pengendalian mekanis. Melalui pendekatan tersebut, robot tidak hanya menjalankan perintah yang telah ditentukan, tetapi juga memperhitungkan keadaan sekitar sebelum melakukan gerakan. Keunggulan penting dari model ini adalah penerapan model vision-language-action atau VLA yang menghubungkan pemahaman lingkungan dengan kontrol motorik. Integrasi tersebut membuka kemungkinan penggunaan robot pada tugas yang lebih beragam.
Dalam sistem otomasi industri tradisional, perangkat robotik umumnya menjalankan prosedur yang relatif tetap. Karakteristik ini memberikan efisiensi pada lingkungan yang terstruktur, tetapi sering menghadapi tantangan ketika objek berubah posisi. Melalui Gemini Robotics 2.5, Google DeepMind berupaya memperluas kemampuan adaptasi robot. Pada situasi pekerjaan sehari-hari, robot berpotensi menangani objek yang membutuhkan tekanan genggaman berbeda. Perubahan ini menjadi bagian penting dari evolusi teknologi fisik modern.
Kemampuan Gemini Robotics 2.5 dalam Meningkatkan Ketangkasan Robot
Aspek penting yang ditingkatkan Google DeepMind adalah kemampuan manipulasi objek yang membutuhkan gerakan presisi. Presisi gerakan tersebut sangat dibutuhkan ketika robot menangani objek kecil. Dalam pengujian yang diumumkan Google DeepMind, Gemini Robotics 2.5 dievaluasi pada lebih dari 200 tugas berbeda. Beberapa aktivitas dalam pengujian tersebut terdiri atas manipulasi benda lentur, penggunaan alat sehari-hari, dan pekerjaan yang membutuhkan ketelitian tinggi. Rangkaian evaluasi tersebut menjadi dasar untuk menilai fleksibilitas kemampuan model.
Hasil evaluasi yang dilaporkan, Gemini Robotics 2.5 menghasilkan peningkatan performa keberhasilan yang bervariasi dari 30 hingga 100 persen. Di samping perbaikan ketepatan, waktu penyelesaian tugas juga dilaporkan lebih singkat sekitar 20 hingga 30 persen. Angka-angka ini memberikan indikasi peningkatan kemampuan robot. Walaupun demikian, keberhasilan pada evaluasi belum menjamin hasil identik di semua lingkungan. Kondisi perangkat keras, jenis objek, dan lingkungan kerja masih menentukan hasil penerapan teknologi.
Cara Gemini Robotics 2.5 Memahami Lingkungan dan Mengendalikan Gerakan
Dalam menjalankan instruksi fisik secara efektif, robot harus mengenali kondisi lingkungan melalui informasi sensorik. Dengan arsitektur VLA, Gemini Robotics 2.5 menghubungkan masukan visual dan instruksi dengan pengendalian motorik. Sebagai gambaran, ketika robot mendapat instruksi memindahkan komponen, sistem memanfaatkan informasi lingkungan untuk memilih gerakan yang diperlukan. Mekanisme pengendalian tersebut membantu robot menghadapi pekerjaan yang tidak sepenuhnya seragam. Berkat pendekatan ini, pemahaman digital dapat diterapkan pada interaksi dengan dunia nyata.
Di luar aspek kendali motorik, perencanaan tindakan juga menjadi komponen penting. Melalui kombinasi model kecerdasan fisik, kemampuan penalaran fisik mendukung perencanaan beberapa langkah. Dalam proses pelaksanaannya, Gemini Robotics 2.5 menghubungkan rencana pekerjaan dengan aksi motorik. Integrasi penalaran dan tindakan membantu robot melakukan pekerjaan dengan urutan yang terencana. Meskipun kemampuan model semakin meningkat, keandalan sistem harus terus diperiksa sebelum penerapan di lokasi kerja yang melibatkan manusia.
Potensi Kecerdasan Robot dalam Mendukung Aktivitas Produksi
Bukti awal penggunaan sistem dalam lingkungan industri berasal dari pengujian bersama perusahaan robotika Apptronik dan produsen otomotif Mercedes-Benz. Melalui pengujian di fasilitas otomotif, robot humanoid Apollo 2 digunakan untuk memilah komponen kendaraan. Proses yang diuji merupakan proses persiapan komponen kendaraan, yaitu mengelompokkan bagian kendaraan sesuai kebutuhan jalur perakitan. Proyek percontohan dilaksanakan pada lingkungan pabrik otomotif Mercedes-Benz di Hungaria dan Jerman. Dari proyek tersebut, teknologi robotika dinilai dalam situasi pekerjaan sesungguhnya.
Berdasarkan hasil proyek percontohan, robot Apollo 2 mencapai tingkat keberhasilan sebesar 96 persen. Hasil ini menunjukkan potensi penggunaan AI untuk otomasi industri. Dalam konteks operasional pabrik, otomasi pekerjaan monoton dapat membantu mengurangi beban fisik pekerja. Dengan pendekatan demikian, teknisi manusia dapat lebih berfokus pada pekerjaan yang membutuhkan keahlian khusus. Akan tetapi, keberhasilan proyek percontohan belum sama dengan kesiapan penggunaan massal. Pertimbangan investasi, keandalan perangkat, serta kesiapan fasilitas tetap perlu dianalisis sebelum penerapan berskala besar.
Upaya Google DeepMind Meningkatkan Keselamatan Robot Cerdas
Saat mesin cerdas mulai menjalankan lebih banyak aktivitas fisik, keselamatan menjadi prioritas yang tidak dapat diabaikan. Berbeda dengan sistem AI yang hanya menghasilkan informasi digital, robot melakukan tindakan fisik dengan konsekuensi langsung. Untuk menghadapi tantangan ini, Google DeepMind memperkenalkan pendekatan yang membantu robot menghindari situasi berisiko. Berdasarkan pengujian keselamatan yang dipublikasikan, pendekatan tersebut mendorong kenaikan keberhasilan tugas aman dekat hambatan sebesar 33 persen. Sementara itu, evaluasi keselamatan dekat manusia mencatat perbaikan sebesar 43 persen.
Sekalipun mekanisme keselamatan semakin maju, risiko penggunaan robot tidak dapat dianggap hilang sepenuhnya. Sistem robotika berbasis pembelajaran mesin dapat menghadapi objek yang belum dikenal. Karena itu, pengujian berulang dan pengawasan manusia tetap diperlukan. Untuk memperkuat pengujian terhadap instruksi berbahaya, perusahaan merilis ASIMOV-Jailbreak, yaitu metode evaluasi terbuka bagi pengujian instruksi yang menyamarkan tindakan tidak aman. Pengembangan metode evaluasi tersebut membantu mengidentifikasi kelemahan sebelum sistem diterapkan lebih luas.
Arah Perkembangan Kecerdasan Fisik dalam Kehidupan Modern
Pengembangan model robotika terbaru Google DeepMind memberikan arah baru bagi pengembangan sistem otomatis. Selain lingkungan manufaktur, teknologi pengendalian gerakan berpotensi dikembangkan bagi robot logistik. Pada kemungkinan penerapan jangka panjang, robot dapat diarahkan untuk membantu menata barang di gudang. Namun demikian, setiap bidang mempunyai kebutuhan keselamatan dan performa berbeda. Dengan mempertimbangkan kondisi tersebut, pemanfaatan teknologi membutuhkan pengujian berdasarkan kebutuhan pengguna.
Dari sisi penelitian kecerdasan buatan, Gemini Robotics 2.5 memperlihatkan nilai integrasi penalaran dengan kontrol fisik. Untuk mempercepat penelitian, pengembang mengandalkan Gemini 4 Argon sebagai pendukung simulasi dan pembelajaran robot. Melalui pendekatan tersebut, peneliti memiliki kesempatan menguji perubahan dalam lingkungan virtual. Kemajuan tersebut berpotensi mengurangi hambatan dalam pengembangan kemampuan motorik. Seiring berjalannya penelitian, keberhasilan teknologi akan ditentukan oleh manfaat nyata dan keselamatannya.
Penutup Perkembangan Teknologi Robotika Google DeepMind
Kehadiran model robotika terbaru Google DeepMind menjadi tonggak baru bagi inovasi robot berbasis AI. Berkat kemajuan presisi gerakan dan adaptasi, teknologi tersebut menawarkan pendekatan baru bagi robot yang lebih fleksibel. Demonstrasi bersama mitra industri membantu menilai kemampuan sistem dalam kondisi operasional. Meski demikian, penerapan yang lebih luas harus mempertimbangkan risiko dan keterbatasan. Bagaimana pendapat Anda, apakah robot berbasis AI akan semakin banyak membantu pekerjaan manusia? Sampaikan pendapat Anda tentang masa depan robotika.