Teknologi Tangan Bionik PSYONIC Membantu Robot Belajar Menggenggam Melalui Sensor Sentuhan
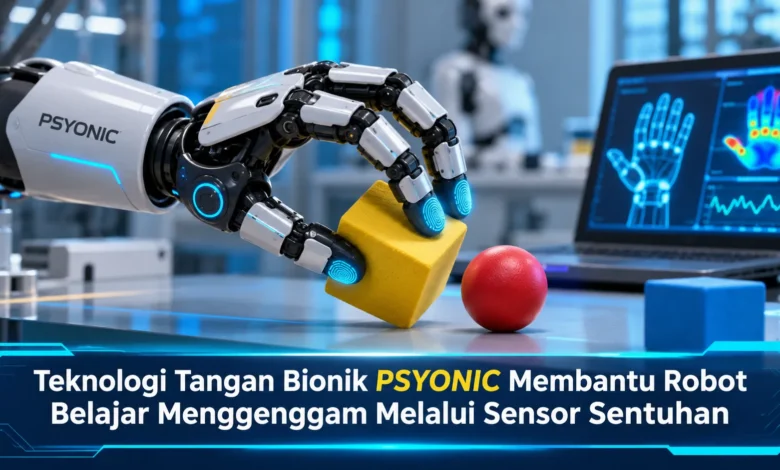
Kemampuan robot untuk menggenggam benda secara tepat menjadi salah satu tantangan terbesar dalam pengembangan kecerdasan buatan fisik. Perusahaan teknologi bionik PSYONIC menghadirkan inovasi melalui Ability Hand, tangan robotik yang dilengkapi sensor sentuhan untuk mendeteksi kontak dan tekanan ketika memegang objek. Teknologi ini tidak hanya dikembangkan bagi pengguna prostesis, tetapi juga dimanfaatkan dalam penelitian robotika untuk meningkatkan kemampuan manipulasi benda. Melalui kerja sama dengan ABB Robotics, NVIDIA, dan Universal Robots sepanjang 2026, PSYONIC memperluas penerapan sistem tersebut. Perkembangan TEKNOLOGI ini membuka peluang bagi robot untuk mempelajari keterampilan menggenggam berdasarkan data interaksi manusia dengan lingkungan nyata.
Peran Tangan Robotik PSYONIC pada Sistem Kecerdasan Buatan Fisik
Perkembangan rekayasa perangkat bionik mulai mengarah pada kemampuan mesin untuk berhubungan dengan lingkungan fisik. Salah satu hambatan terbesar adalah mengembangkan tangan robot yang mampu menggenggam benda dengan tekanan yang tepat. PSYONIC menghadirkan Ability Hand sebagai teknologi prostesis canggih yang menggabungkan sensor sentuhan, penggerak motor, dan mekanisme jari fleksibel. Dalam penerapan awal, perangkat ini dirancang untuk membantu pengguna prostesis melakukan berbagai aktivitas. Namun, sistem yang dikembangkan juga menjadi bahan penelitian industri robotika. Melalui pendekatan tersebut, Ability Hand dapat mendukung pengembangan robot yang mampu menangani benda dengan bentuk dan karakteristik berbeda.
Jika dibandingkan dengan penjepit robot konvensional yang umumnya menggunakan mekanisme sederhana, Ability Hand menghadirkan gerakan jari yang lebih beragam. Perangkat ini dilengkapi enam motor yang dapat dikendalikan secara independen serta 30 sensor sentuhan terintegrasi pada konfigurasi yang diumumkan PSYONIC untuk sistem robotika. Kombinasi tersebut memungkinkan tangan robot mengenali kontak ketika memegang suatu objek. Sebagai kemampuan tambahan, mekanisme jari yang lentur membantu penyesuaian bentuk genggaman terhadap permukaan benda. Untuk memberikan gambaran, tangan robot membutuhkan tekanan berbeda ketika memegang kotak keras dan benda yang mudah berubah bentuk. Dengan dukungan informasi sentuhan, pengembang dapat mengembangkan metode pengendalian yang lebih responsif terhadap kondisi objek.
Teknologi Tactile Sensing Membantu Robot Mengatur Kekuatan Genggaman
Komponen pendeteksi kontak memiliki peran penting dalam mendukung robot memahami interaksi fisik dengan benda. Ketika jari Ability Hand mulai menggenggam suatu objek, sensor dapat menyediakan informasi mengenai kontak dan tekanan yang terjadi. Sinyal yang diperoleh kemudian dapat diproses oleh sistem pengendali untuk menyesuaikan gerakan jari. Dalam proses menggenggam, robot membutuhkan keseimbangan antara tekanan yang cukup kuat dan perlindungan terhadap barang yang dipegang. Apabila tekanan tidak mencukupi, benda berpotensi terlepas. Sebaliknya, tekanan berlebihan dapat mengubah bentuk objek tertentu. Melalui penggunaan informasi sentuhan, algoritma pengendali dapat dilatih untuk mengoptimalkan ketepatan genggaman sesuai karakteristik benda.
Manfaat penting berikutnya berasal dari penggunaan sistem umpan balik yang memadukan sensor dengan penggerak tangan. Dalam perangkat prostesis PSYONIC, informasi sentuhan dapat diterjemahkan kepada pengguna melalui getaran untuk menghadirkan gambaran mengenai kontak yang terjadi. Sementara itu, data sensor tersebut dapat dimanfaatkan oleh perangkat lunak untuk mengevaluasi kondisi genggaman. Mekanisme tersebut menjadi relevan karena robot tidak selalu dapat mengandalkan kamera untuk mengetahui semua kondisi kontak. Sebagai contoh, bagian benda yang tertutup jari mungkin tidak terlihat oleh sistem penglihatan komputer. Dengan demikian, sensor sentuhan dapat melengkapi kemampuan penglihatan robot sehingga sistem memperoleh informasi lebih beragam ketika berinteraksi dengan lingkungan.
Pemanfaatan Pengalaman Pengguna Prostesis untuk Melatih Robot
Strategi pengembangan terbaru yang dieksplorasi PSYONIC adalah pemanfaatan data interaksi manusia untuk meningkatkan keterampilan robot. Berkat penerapan Ability Hand sebagai perangkat prostesis, sistem dapat menghasilkan informasi mengenai gerakan dan kontak ketika pengguna menyelesaikan aktivitas sehari-hari. Hasil pengamatan tersebut berpotensi dimanfaatkan sebagai bahan pembelajaran bagi sistem robotik. Pendekatan ini berbeda dari pelatihan yang hanya mengandalkan simulasi komputer karena melibatkan interaksi fisik di lingkungan nyata. Untuk memberikan gambaran, manusia dapat menyesuaikan kekuatan genggaman ketika mengambil gelas, memindahkan kotak, atau memegang benda dengan permukaan tidak beraturan. Pola interaksi tersebut dapat dievaluasi untuk membantu pengembang memahami cara menghasilkan kontrol robot yang lebih adaptif.
Untuk pelatihan sistem manipulasi, proses memindahkan keterampilan manusia ke mesin membutuhkan pengolahan data yang terstruktur. Informasi mengenai posisi jari, kontak, dan perubahan tekanan harus dihubungkan dengan tindakan yang dilakukan pengguna. Pada tahap berikutnya, algoritma pembelajaran dapat menganalisis hubungan antara gerakan dan hasil interaksi. Tujuan utamanya adalah membantu robot memilih tindakan yang sesuai ketika menggenggam objek dengan karakteristik berbeda. Namun, penggunaan data manusia tidak otomatis membuat robot memiliki kemampuan manusia sepenuhnya. Keterbatasan sistem pengendali masih dapat membatasi hasil pembelajaran. Karena itu, validasi secara bertahap tetap menjadi bagian penting sebelum teknologi digunakan pada pekerjaan nyata.
Kerja Sama Industri untuk Meningkatkan Kemampuan Genggaman Robot
Penerapan Ability Hand dalam robotika mendapatkan dukungan melalui sejumlah kolaborasi industri. Pada Juni 2026, ABB Robotics dan PSYONIC menjelaskan kerja sama untuk mengembangkan kemampuan manipulasi robot menggunakan data yang berasal dari pengalaman manusia. Melalui penelitian bersama, Ability Hand digabungkan dengan robot kolaboratif ABB GoFa untuk mempelajari bagaimana informasi gerakan dan sentuhan dapat membantu kemampuan menggenggam. Tujuan penelitian adalah memungkinkan robot memindahkan benda yang memiliki bentuk, ukuran, dan sifat fisik berbeda. Kemampuan tersebut sangat relevan dalam lingkungan industri yang menangani produk dengan karakteristik beragam. Namun, kolaborasi tersebut masih menitikberatkan pada penelitian dan pengembangan, sehingga peningkatan kemampuan robot perlu dibuktikan melalui pengujian lebih lanjut.
Sebagai bagian dari pengembangan berikutnya, PSYONIC juga mengembangkan kolaborasi dengan NVIDIA untuk menggunakan Ability Hand dalam platform pembelajaran robot. Pada Maret 2026, perusahaan memperkenalkan dukungan Ability Hand sebagai aset dalam NVIDIA Isaac Lab. Sistem simulasi tersebut memberikan kesempatan kepada peneliti melakukan simulasi, pelatihan, dan evaluasi kebijakan pengendalian robot. Berkat kerja sama tersebut, pengembang dapat menguji perilaku tangan robot sebelum menerapkannya pada sistem fisik. PSYONIC juga meneliti pendekatan real-to-real transfer untuk menggunakan data interaksi manusia secara langsung dalam pelatihan robot. Strategi penelitian tersebut memiliki peluang untuk membantu mengurangi perbedaan antara gerakan yang dipelajari melalui simulasi dan kondisi nyata.
Manfaat Sensor Sentuhan untuk Masa Depan Robot Cerdas
Peningkatan keterampilan menggenggam memiliki manfaat penting dalam berbagai sektor yang membutuhkan penanganan benda secara tepat. Pada lingkungan pabrik, robot dengan sensor sentuhan dapat dioptimalkan agar mampu menggenggam komponen dengan bentuk dan tingkat kekakuan berbeda. Sebagai contoh, produk elektronik berukuran kecil menuntut pengaturan tekanan yang presisi agar tidak mengalami kerusakan. Untuk kebutuhan berbeda, bidang logistik dapat memanfaatkan sistem serupa untuk mengatur paket dengan ukuran dan bentuk bervariasi. Penggunaan sistem sentuhan berpotensi membatasi kebutuhan penggantian alat penjepit ketika jenis benda berubah. Namun, integrasi dalam sistem produksi tetap memerlukan pengujian keandalan, keamanan, dan efisiensi operasional.
Di luar industri, teknologi tangan bionik juga menghadirkan peluang dalam pengembangan perangkat bantu dan penelitian robot pelayanan. Kemampuan mendeteksi tekanan dapat mendukung sistem pengendali menyesuaikan genggaman ketika berinteraksi dengan benda yang mudah rusak. Untuk pengguna tangan buatan, informasi sentuhan dapat memberikan umpan balik yang membantu pengguna memahami kondisi kontak dengan objek. Pada pengembangan robot pendamping, kemampuan serupa dapat dikembangkan untuk mendukung aktivitas seperti mengambil barang atau memindahkan perlengkapan. Walaupun demikian, penggunaan robot untuk berinteraksi dekat dengan manusia membutuhkan standar keselamatan yang ketat. Teknologi tersebut sebaiknya dirancang agar mampu membatasi gaya genggaman dan menghentikan gerakan ketika terjadi kondisi yang tidak aman.
Kesimpulan
Pengembangan tangan bionik PSYONIC melalui Ability Hand menunjukkan bagaimana rekayasa perangkat bionik dapat memberikan manfaat bagi penelitian robotika modern. Melalui integrasi sensor sentuhan, mekanisme jari fleksibel, dan sistem pengendalian motor, perangkat ini menghadirkan kemampuan manipulasi yang dapat dikembangkan untuk berbagai kebutuhan. Kerja sama PSYONIC dengan ABB Robotics, NVIDIA, dan Universal Robots juga memperluas peluang penerapan teknologi tersebut. Namun, hasil pembelajaran mesin tetap bergantung pada penelitian dan pengujian lanjutan agar dapat bekerja secara aman serta konsisten. Pada masa mendatang, penggunaan data interaksi manusia memiliki peluang untuk membantu pengembangan robot yang lebih adaptif. Menurut Anda, apakah sensor sentuhan akan memainkan peran utama dalam perkembangan robot cerdas? Sampaikan pandangan Anda mengenai potensi teknologi ini.